Vierbeiniger Roboter läuft einen ganzen Marathon mit nur einer Akkuladung
RAIBO2 schafft 42,195 Kilometer in 4:19:52 Stunden mit einer Akkuladung und ist dabei energieeffizienter als der Mensch.
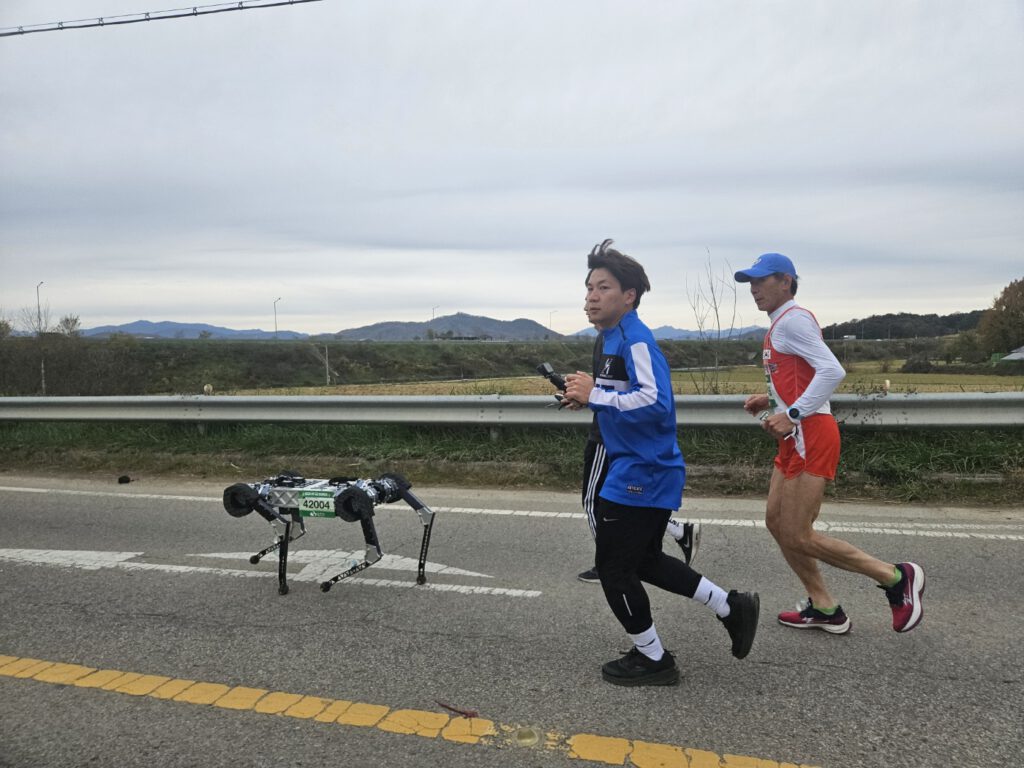
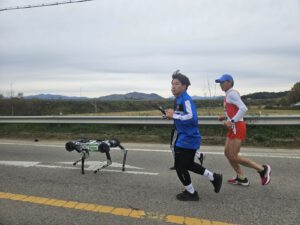
RAIBO2 schaffte 42,195 Kilometer ohne Akkuwechsel – und lieferte dabei über mehr als vier Stunden Messdaten zu Energieverbrauch und Belastung. © KAIST
Ein Marathon ist eine ziemlich brutale Prüfung für jede Maschine, die auf Beinen läuft. 42,195 Kilometer lang muss sie ihr eigenes Gewicht tragen, bei jedem Schritt beschleunigen, abbremsen und Energieverluste verkraften. Der vierbeinige Roboter RAIBO2 hat diese Distanz in 4 Stunden, 19 Minuten und 52 Sekunden geschafft – mit nur einer Akkuladung.
RAIBO2 trat bereits im November 2024 beim Sangju Dried Persimmon Marathon in Südkorea an. Entwickelt wurde der Roboter von einem Team um Professor Jemin Hwangbo am Korea Advanced Institute of Science and Technology, kurz KAIST. Die Forscher werteten den Lauf anschließend wissenschaftlich aus. Ihre Ergebnisse erschienen nun im Fachjournal Nature.
Forscher erfassen den Energieverbrauch direkt auf der Strecke
RAIBO2 war bei der Veranstaltung offiziell als Teilnehmer gemeldet. Dadurch wurden auch seine Zwischenzeiten regulär erfasst. Mitglieder des Forschungsteams liefen während des gesamten Marathons neben dem Roboter her und filmten seinen Weg vom Start bis ins Ziel.
Gleichzeitig sammelte das Team umfangreiche technische Daten. Sensoren zeichneten unter anderem Spannung, Stromstärke, Temperatur und Ladezustand der Batterie auf. Diese Werte wurden mit GPS-Daten zu Position, Geschwindigkeit und Höhenlage verbunden. So ließ sich nachvollziehen, wie sich der Energieverbrauch während der mehr als vier Stunden veränderte.
Mehrere Systeme sparen gemeinsam Energie
Für vierbeinige Roboter ist eine Marathon-Distanz technisch anspruchsvoll. Anders als Fahrzeuge mit Rädern müssen sie ihren Körper ständig über mehrere Gelenke abstützen. Bei jedem Schritt werden Beine beschleunigt, abgebremst und erneut aufgesetzt. Dabei geht Energie in Motoren, Elektronik und Mechanik verloren.
Das KAIST-Team verbesserte deshalb nicht nur einzelne Bauteile. Die Ingenieure betrachteten den Energieverbrauch des gesamten Roboters und optimierten mehrere Bereiche gemeinsam:
- die mechanische Konstruktion,
- die elektrischen Systeme,
- die Antriebe und Motorsteuerungen,
- die Steuerung der Bewegungen.
Professor Jemin Hwangbo beschreibt den Ansatz so: „Diese Studie geht über die Demonstration hinaus, wie weit ein vierbeiniger Roboter laufen kann. Mithilfe tatsächlicher Marathondaten haben wir gezeigt, wie der gesamte Roboter konstruiert werden muss, um sowohl eine hohe Bewegungsleistung als auch Energieeffizienz zu erreichen.“
RAIBO2 sollte dabei nicht einfach möglichst lange mit einer Akkuladung laufen. Der Roboter musste zugleich schnell, stabil und über Stunden zuverlässig unterwegs sein. Nach Angaben der Forscher lässt sich diese Kombination kaum erreichen, wenn nur Batterie, Motor oder Software einzeln verbessert werden.
RAIBO2 schlägt beim Energievergleich sogar den Menschen
Besonders auffällig ist der sogenannte Cost of Transport. Diese Kennzahl beschreibt, wie viel Energie ein System benötigt, um seine Masse über eine bestimmte Strecke zu bewegen. Bei RAIBO2 lag dieser Wert laut der veröffentlichten Untersuchung bei 0,25. Als menschlichen Vergleichswert nennen die Forscher 0,37.
Damit lag die gemessene Transporteffizienz des Roboters über dem genannten menschlichen Vergleichswert. Gegenüber anderen vierbeinigen Robotern erreicht RAIBO2 laut den Forschern außerdem mehr als die dreifache Reichweite pro Batterieladung. Der Marathon diente dabei nicht als kurzer Labortest, sondern als mehrstündige Belastungsprobe unter realen Bedingungen.
Aus dem Forschungsroboter soll ein Industrieprodukt werden
Bis aus RAIBO2 ein serienreifer Roboter wird, bleiben allerdings mehrere technische Aufgaben. Das Marathonmodell wurde von den Forschern weitgehend von Hand aufgebaut. Ein kommerzielles Produkt müsste dieselbe Leistung zuverlässig bei vielen Exemplaren erreichen und zugleich günstiger hergestellt werden können.
Hinzu kommen Anforderungen für Einsätze in Fabriken oder im Freien. KAIST nennt unter anderem Schutz gegen Wasser und Staub, den Betrieb bei sehr unterschiedlichen Temperaturen sowie Widerstand gegen Stöße und Vibrationen. Auch die elektromagnetische Verträglichkeit der Elektronik muss für industrielle Anwendungen gewährleistet sein.
Raion Robotics soll die Technik in Serie bringen
An der Umsetzung arbeitet das KAIST-Spin-off Raion Robotics, das aus Hwangbos Labor hervorgegangen ist. Das Unternehmen war bereits an der Fertigung von RAIBO2 beteiligt. Nun sollen aus den technischen Prinzipien des Forschungsroboters Maschinen entstehen, die über längere Zeit zuverlässig in realen Arbeitsumgebungen eingesetzt werden können.
Hwangbo formuliert das Ziel klar: „Wir werden die im Labor erzielte Weltklasseleistung mit Produkten verbinden, die jeder in industriellen Umgebungen zuverlässig einsetzen kann.“
Kurz zusammengefasst:
- RAIBO2 lief einen vollständigen Marathon über 42,195 Kilometer in 4:19:52 Stunden – ohne Nachladen und ohne Akkuwechsel.
- Die hohe Reichweite entstand durch die gemeinsame Optimierung von Mechanik, Elektronik, Motorsteuerung und Bewegungsregelung.
- Mit einem Cost of Transport von 0,25 war RAIBO2 im Vergleich energieeffizienter als der von den Forschern genannte menschliche Referenzwert von 0,37.
Übrigens: Vierbeinige Roboter sollen künftig nicht nur lange Strecken schaffen, sondern auch auf dem Mars selbstständig Gestein untersuchen. Ein System war dabei deutlich schneller als ein menschlich begleiteter Ablauf – mehr dazu in unserem Artikel.
Bild: © KAIST