Autos können um Ecken sehen: BMW und TU München entwickeln neue KI-Technologie
BMW und TU München vernetzen Autos mit Sensoren an Kreuzungen. Eine KI erkennt so auch verdeckte Verkehrsteilnehmer und mögliche Gefahren.
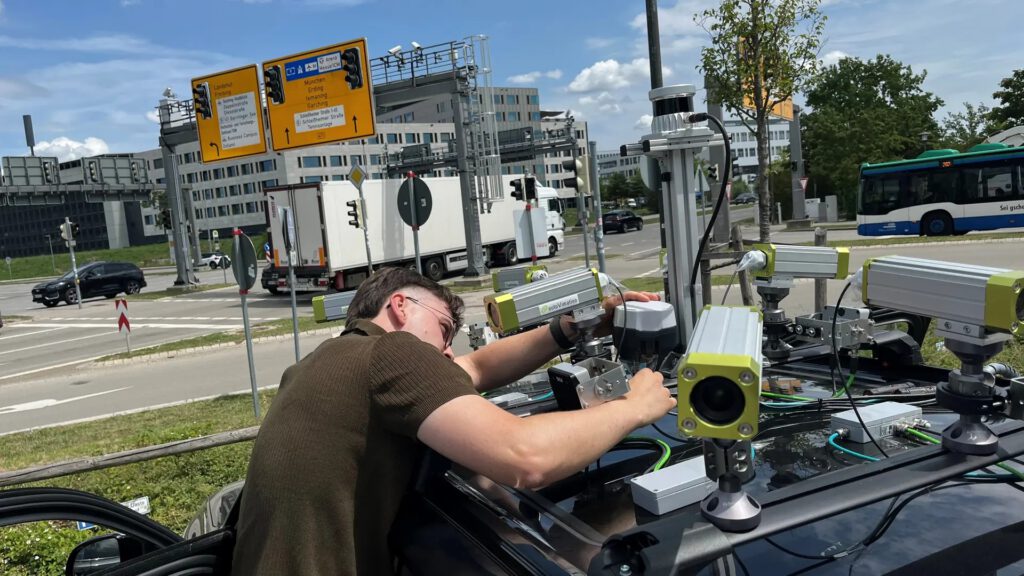
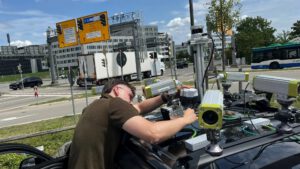
Autos, die um Ecken sehen können: TUM-Forscher Erik Leo Haß überprüft die Sensoren eines Testfahrzeugs an einer Kreuzung in Garching-Hochbrück. © Schmitz/TUM
An unübersichtlichen Kreuzungen können Sekundenbruchteile über einen Unfall entscheiden. Ein Kind läuft hinter einem parkenden Lieferwagen hervor, ein Radfahrer nähert sich verdeckt durch eine Hausecke. Für Autofahrer und die Sensoren ihrer Fahrzeuge bleiben solche Gefahren zunächst unsichtbar. Wissenschaftler der Technischen Universität München (TUM) und BMW haben nun eine Technologie entwickelt, mit der Autos um Ecken sehen können. Dazu vernetzen sie Kameras, Radar- und Lasersensoren an Fahrzeugen, Ampeln und Schilderbrücken.
Künstliche Intelligenz verbindet die Messdaten zu einem digitalen Abbild des Verkehrs, das alle 100 Millisekunden aktualisiert wird – zehnmal pro Sekunde. Das System erfasst laut TUM die Positionen von Verkehrsteilnehmern mit einer Genauigkeit von bis zu zehn Zentimetern und berechnet ihre voraussichtlichen Bewegungen. So könnten Autofahrer frühzeitig vor Kindern, Radfahrern oder anderen Fahrzeugen gewarnt werden, obwohl diese noch außerhalb ihres Sichtfelds liegen.
BMW testet vernetzte Sensoren an einer Kreuzung
An einer Kreuzung in Garching-Hochbrück erproben die Wissenschaftler die Technik mit einem BMW-Testfahrzeug. Kameras, Radar und ein Laserscanner auf dem Fahrzeugdach erfassen die Umgebung. Weitere Sensoren an Schilderbrücken liefern Informationen aus anderen Blickwinkeln. Auf einem Bildschirm im Auto erscheinen die erfassten Verkehrsteilnehmer und ihre Positionen.
„Der Autofahrer sieht nun auch in sonst verdeckte Bereiche und kann bei möglichen Gefahren schneller reagieren oder gewarnt werden“, erklärt Professor Alois Knoll. Er leitet den Lehrstuhl für Robotik, künstliche Intelligenz und Echtzeitsysteme an der TUM.
KI sortiert fehlerhafte Sensordaten automatisch aus
Die Verarbeitung ist technisch anspruchsvoll. Kameras liefern Bilder, Radargeräte messen Entfernungen und Geschwindigkeiten. Laserscanner erfassen die räumliche Struktur der Umgebung. Hinzu kommen unterschiedliche Messintervalle und Blickwinkel. Während sich die Fahrzeugsensoren durch den Verkehr bewegen, bleiben die Geräte entlang der Straße an festen Positionen.
Die KI muss dabei drei Aufgaben bewältigen:
- Messdaten zusammenführen: Informationen aus unterschiedlichen Blickwinkeln und zu verschiedenen Zeitpunkten werden räumlich und zeitlich abgeglichen.
- Fehlerhafte Sensoren erkennen: Verschmutzte, verdeckte oder falsch eingestellte Geräte können unzuverlässige Messwerte liefern. Diese Informationen werden bei der Berechnung ausgeschlossen.
- Bewegungen vorhersagen: Das System berechnet fortlaufend die voraussichtlichen Positionen der erfassten Verkehrsteilnehmer.
Vernetzte Sensoren verringern Ortungsfehler erheblich
Auch die Positionsbestimmung von Fahrzeugen profitiert von der Vernetzung. In einer wissenschaftlichen Arbeit untersuchten Kuo-Yi Chao, Ralph Rasshofer und Knoll, wie sich Messdaten mehrerer Fahrzeuge und Straßenkameras beziehungsweise Laserscanner kombinieren lassen. Dafür nutzten sie die Simulationsumgebung CARLA und bildeten vier unterschiedliche Verkehrssituationen an einer Kreuzung nach.
Die Ergebnisse fallen deutlich aus. Bei der simulierten GPS-Ortung betrug der durchschnittliche Positionsfehler je nach Verkehrssituation zwischen 7,99 und 16,97 Metern. Das kombinierte Verfahren erreichte bei erfolgreich abgeglichenen Messungen Abweichungen von lediglich 0,9 bis 2,8 Zentimetern. Allerdings stammen diese Werte aus Computersimulationen. Sie beschreiben die Genauigkeit der Fahrzeugortung und nicht die Erkennung von Fußgängern oder anderen Hindernissen.
Hohe Gebäude können die GPS-Ortung massiv stören
Vor allem in dicht bebauten Städten geraten herkömmliche Navigationssysteme an ihre Grenzen. Hohe Gebäude schirmen Satellitensignale ab oder reflektieren sie. Dadurch können GPS-Empfänger die Position eines Fahrzeugs falsch berechnen. Für automatisierte Fahrfunktionen sind solche Abweichungen problematisch, insbesondere bei engen Fahrspuren und komplizierten Kreuzungen.
Das Münchner Verfahren nutzt deshalb dreidimensionale Umgebungskarten aus mehreren Sensorquellen. Ein Algorithmus vergleicht die Messpunkte des eigenen Fahrzeugs mit den gemeinsam erfassten Strukturen. Daraus lässt sich seine Position korrigieren. Allerdings gelang der Abgleich nicht in jedem Simulationsdurchlauf gleich zuverlässig. Die Wissenschaftler berücksichtigten deshalb nur Messungen, die festgelegte Qualitätskriterien erfüllten.
Baustellen könnten ihre Verkehrsführung selbst melden
Ein weiteres Einsatzgebiet sind Baustellen. Hier verändern sich Fahrspuren, Abbiegebereiche und Absperrungen teilweise innerhalb weniger Tage. Digitale Straßenkarten können mit solchen Veränderungen nicht immer Schritt halten. Besonders für automatisierte Fahrzeuge erschweren veraltete Informationen die Orientierung.
Zusätzliche Kameras an Ampeln oder Straßenmasten könnten die aktuelle Verkehrsführung erfassen. Die Informationen würden anschließend in das gemeinsame Umgebungsmodell einfließen und den Fahrzeugen zur Verfügung stehen. Für dieses Verfahren zur Aktualisierung von Baustellenkarten und einen weiteren Ansatz zur Zusammenführung verteilter Sensordaten haben die Wissenschaftler bereits Patente angemeldet.
Datenübertragung muss auch bei starkem Verkehr funktionieren
Bis zu einem breiteren Einsatz müssen die Entwickler noch mehrere technische Probleme lösen. Dazu gehören Verzögerungen bei der Datenübertragung und die zuverlässige Abstimmung der verschiedenen Sensoren. Bei hohem Verkehrsaufkommen steigt außerdem die Menge der Informationen, die das System gleichzeitig verarbeiten muss.
Die im wissenschaftlichen Paper erreichte Ortungsgenauigkeit wurde bislang ausschließlich in einer virtuellen Umgebung ermittelt. Die Autoren nennen deshalb weitere Versuche unter realen Verkehrsbedingungen als nächsten Entwicklungsschritt. Auch die tatsächliche Wirksamkeit möglicher Gefahrenwarnungen lässt sich aus den Simulationen zur Fahrzeugortung noch nicht ableiten.
Kurz zusammengefasst:
- Autos können um Ecken sehen, indem sie Sensordaten von Fahrzeugen, Ampeln und Schilderbrücken miteinander verknüpfen und so auch verdeckte Verkehrsteilnehmer erfassen.
- Künstliche Intelligenz aktualisiert das Verkehrsbild alle 100 Millisekunden und berechnet die Bewegungen von Autos, Radfahrern und Fußgängern, um frühzeitig vor möglichen Gefahren zu warnen.
- In Computersimulationen verbesserte die vernetzte Sensorik die Fahrzeugortung erheblich: Bei erfolgreich abgeglichenen Messungen lag der Positionsfehler bei nur 0,9 bis 2,8 Zentimetern; die Zuverlässigkeit im realen Straßenverkehr muss noch weiter untersucht werden.
Übrigens: Vernetzte Sensoren helfen Autos, Gefahren hinter Hindernissen zu erkennen – doch bei Regen, Schnee oder Nebel können ihre Messungen unzuverlässig werden. Eine KI aus Magdeburg erkennt solche Störungen und bringt autonome Fahrzeuge im Zweifel kontrolliert zum Stehen – mehr dazu in unserem Artikel.
Bild: © Schmitz/TUM